www.engineering-thailand.com
26
'26
Written on Modified on
เซอร์โวไดรฟ์แบบกระจายศูนย์สำหรับระบบอัตโนมัติของหุ่นยนต์อุตสาหกรรม
Murrelektronik และ Danfoss ได้บูรณาการระบบควบคุมการเคลื่อนที่แบบกระจายศูนย์เข้ากับแพลตฟอร์มหุ่นยนต์เพื่อลดความซับซ้อนของการเดินสายไฟและลดพื้นที่ตู้ควบคุม.
www.murrelektronik.com
Murrelektronik ผู้ให้บริการเทคโนโลยีระบบอัตโนมัติและการติดตั้งระดับโลก มุ่งเน้นไปที่สถาปัตยกรรมระบบแบบกระจายศูนย์สำหรับผู้สร้างเครื่องจักร ระบบหุ่นยนต์อุตสาหกรรมแบบดั้งเดิมอาศัยสถาปัตยกรรมแบบรวมศูนย์ ซึ่งตัวควบคุมหุ่นยนต์และเซอร์โวไดรฟ์จะถูกจัดเก็บไว้ภายในตู้ควบคุม การตั้งค่าแบบเดิมนี้จำเป็นต้องมีการเชื่อมต่อพลังงานและการตอบกลับเฉพาะสำหรับแต่ละมอเตอร์ ส่งผลให้ต้องใช้สายเคเบิลจำนวนมาก ใช้ความพยายามในการติดตั้งอย่างมาก และต้องการพื้นที่ตู้ขนาดใหญ่ ซึ่งจำกัดความยืดหยุ่นของการออกแบบเครื่องจักรแบบโมดูลาร์ เพื่อเอาชนะข้อจำกัดเหล่านี้ บริษัทจึงหาทางขยายหลักการทำงานอัตโนมัติแบบกระจายศูนย์เข้าสู่วิทยาการหุ่นยนต์ เพื่อสร้างการอ้างอิงที่นำไปปฏิบัติได้จริงสำหรับการออกแบบเครื่องจักรในอนาคต
การบูรณาการระบบควบคุมการเคลื่อนที่แบบกระจายศูนย์
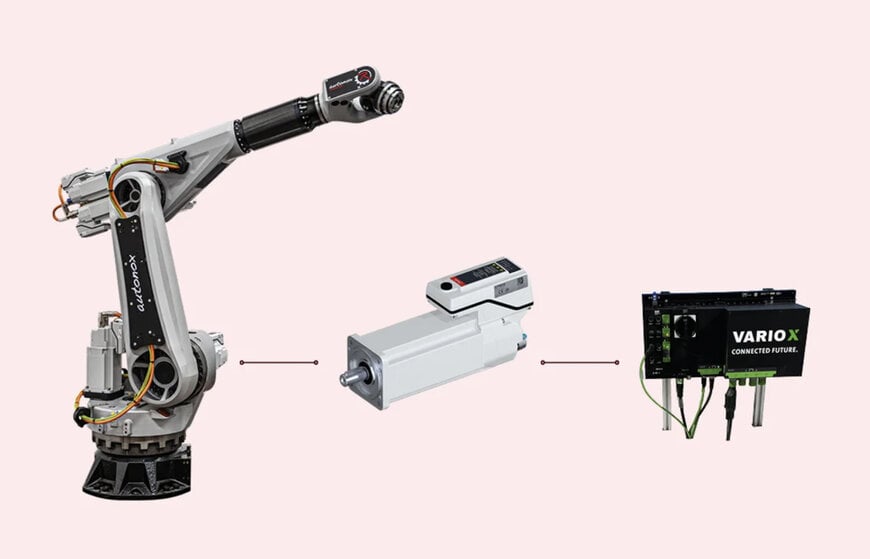
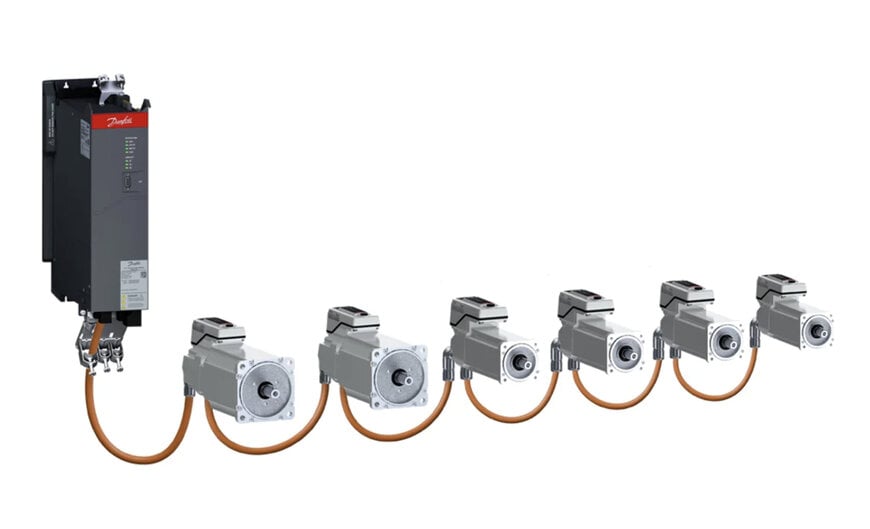
ด้วยความร่วมมือกับ Danfoss และ autonox Robotics ทาง Murrelektronik ได้พัฒนากรณีทดสอบแอปพลิเคชันโดยใช้หุ่นยนต์อุตสาหกรรมแบบ 6 แกน ที่ออกแบบมาสำหรับการจัดการวัสดุ การประกอบ การจ่ายวัสดุ และการเชื่อม โครงการนี้ใช้แพลตฟอร์มการเคลื่อนที่แบบกระจายศูนย์ ซึ่งรวมเซอร์โวไดรฟ์และมอเตอร์เข้าไว้ในหน่วยขนาดกะทัดรัดเพียงหน่วยเดียว ด้วยการติดตั้งเซอร์โวไดรฟ์แบบบูรณาการเหล่านี้เข้ากับแขนหุ่นยนต์โดยตรง จึงช่วยขจัดความจำเป็นในการติดตั้งเซอร์โวในตู้ควบคุมแบบเดิม โมดูลจ่ายไฟเพียงชุดเดียวที่มาพร้อมกับบอร์ดตัวเลือกการเข้าถึงแบบกระจายศูนย์จะจ่ายไฟให้กับไดรฟ์แบบกระจายศูนย์ทั้งหมดผ่านการเดินสายแบบเดซี่เชน (daisy-chain) สถาปัตยกรรมนี้นำการควบคุม การกระจายพลังงาน และอินเทอร์เฟซอินพุต/เอาต์พุตให้เข้ามาใกล้ระดับเครื่องจักรมากขึ้น
ข้อกำหนดด้านความปลอดภัยและความแม่นยำ
ทีมวิศวกรรมต้องการแพลตฟอร์มที่ให้การควบคุมการเคลื่อนที่แบบไดนามิกที่มีความแม่นยำสูง ความปลอดภัยในการทำงาน และโปรโตคอลการสื่อสารแบบเปิด ฟังก์ชันการเคลื่อนที่อย่างปลอดภัยขั้นสูงที่เหนือกว่า Safe Torque Off พื้นฐานมีความจำเป็นเพื่อให้แน่ใจถึงความปลอดภัยของผู้ปฏิบัติงานโดยไม่กระทบต่อประสิทธิภาพการผลิตของเครื่องจักร “เราได้ประเมินตลาดสำหรับโซลูชันเซอร์โวแบบกระจายศูนย์ และไดรฟ์แบบบูรณาการนี้ก็เหมาะสมอย่างยิ่งกับแนวคิดของเรา” Marco Bosch หัวหน้าฝ่ายวิศวกรรมโซลูชันระดับโลกของ Murrelektronik กล่าว “เราต้องการฟังก์ชันการเคลื่อนที่อย่างปลอดภัยขั้นสูงที่ช่วยให้เราสามารถผสมผสานความยืดหยุ่น ประสิทธิภาพการผลิต และความปลอดภัยของเครื่องจักรเข้าด้วยกันได้” แพลตฟอร์มที่เลือกใช้โมดูลซิลิคอนคาร์ไบด์เพื่อประสิทธิภาพการระบายความร้อนที่เหมาะสม และรองรับโปรโตคอลการสื่อสารทางอุตสาหกรรมที่หลากหลาย ช่วยให้สามารถบูรณาการเข้ากับสภาพแวดล้อมของโปรแกรมเมเบิลลอจิกคอนโทรลเลอร์ (PLC) ที่มีอยู่ได้อย่างราบรื่น
การลดสายเคเบิลและพื้นที่ตู้ควบคุม
หลังจากระยะเวลาหกเดือนของการทำงานด้านวิศวกรรมร่วมกัน สถาปัตยกรรมที่ได้ทำให้เกิดพิมพ์เขียวที่สามารถปรับขนาดได้และใช้งานได้จริงสำหรับการออกแบบเครื่องจักรแบบโมดูลาร์ การติดตั้งเซอร์โวไดรฟ์โดยตรงบนโครงสร้างหุ่นยนต์ทำให้ไม่ต้องใช้เซอร์โวไดรฟ์ในตู้ควบคุมอีกต่อไป ซึ่งช่วยลดพื้นที่ตู้ควบคุมได้ถึง 60 เปอร์เซ็นต์ นอกจากนี้ การนำการเดินสายแบบเดซี่เชนมาใช้ยังช่วยลดความยาวรวมของสายเคเบิลได้สูงสุดถึง 80 เปอร์เซ็นต์ การลดลงนี้ช่วยลดต้นทุนการเดินสายโดยรวม และสร้างโครงสร้างเครื่องจักรที่สะอาดตาและกะทัดรัดยิ่งขึ้น ทำให้ผู้วางระบบและผู้ผลิตอุปกรณ์มีวิธีการที่ได้รับการตรวจสอบแล้วสำหรับการนำระบบควบคุมการเคลื่อนที่แบบกระจายศูนย์ไปใช้ในแอปพลิเคชันหุ่นยนต์
เรียบเรียงโดย Maria Brueva บรรณาธิการของ Induportals – ปรับใช้โดย AI
www.murrelektronik.com
